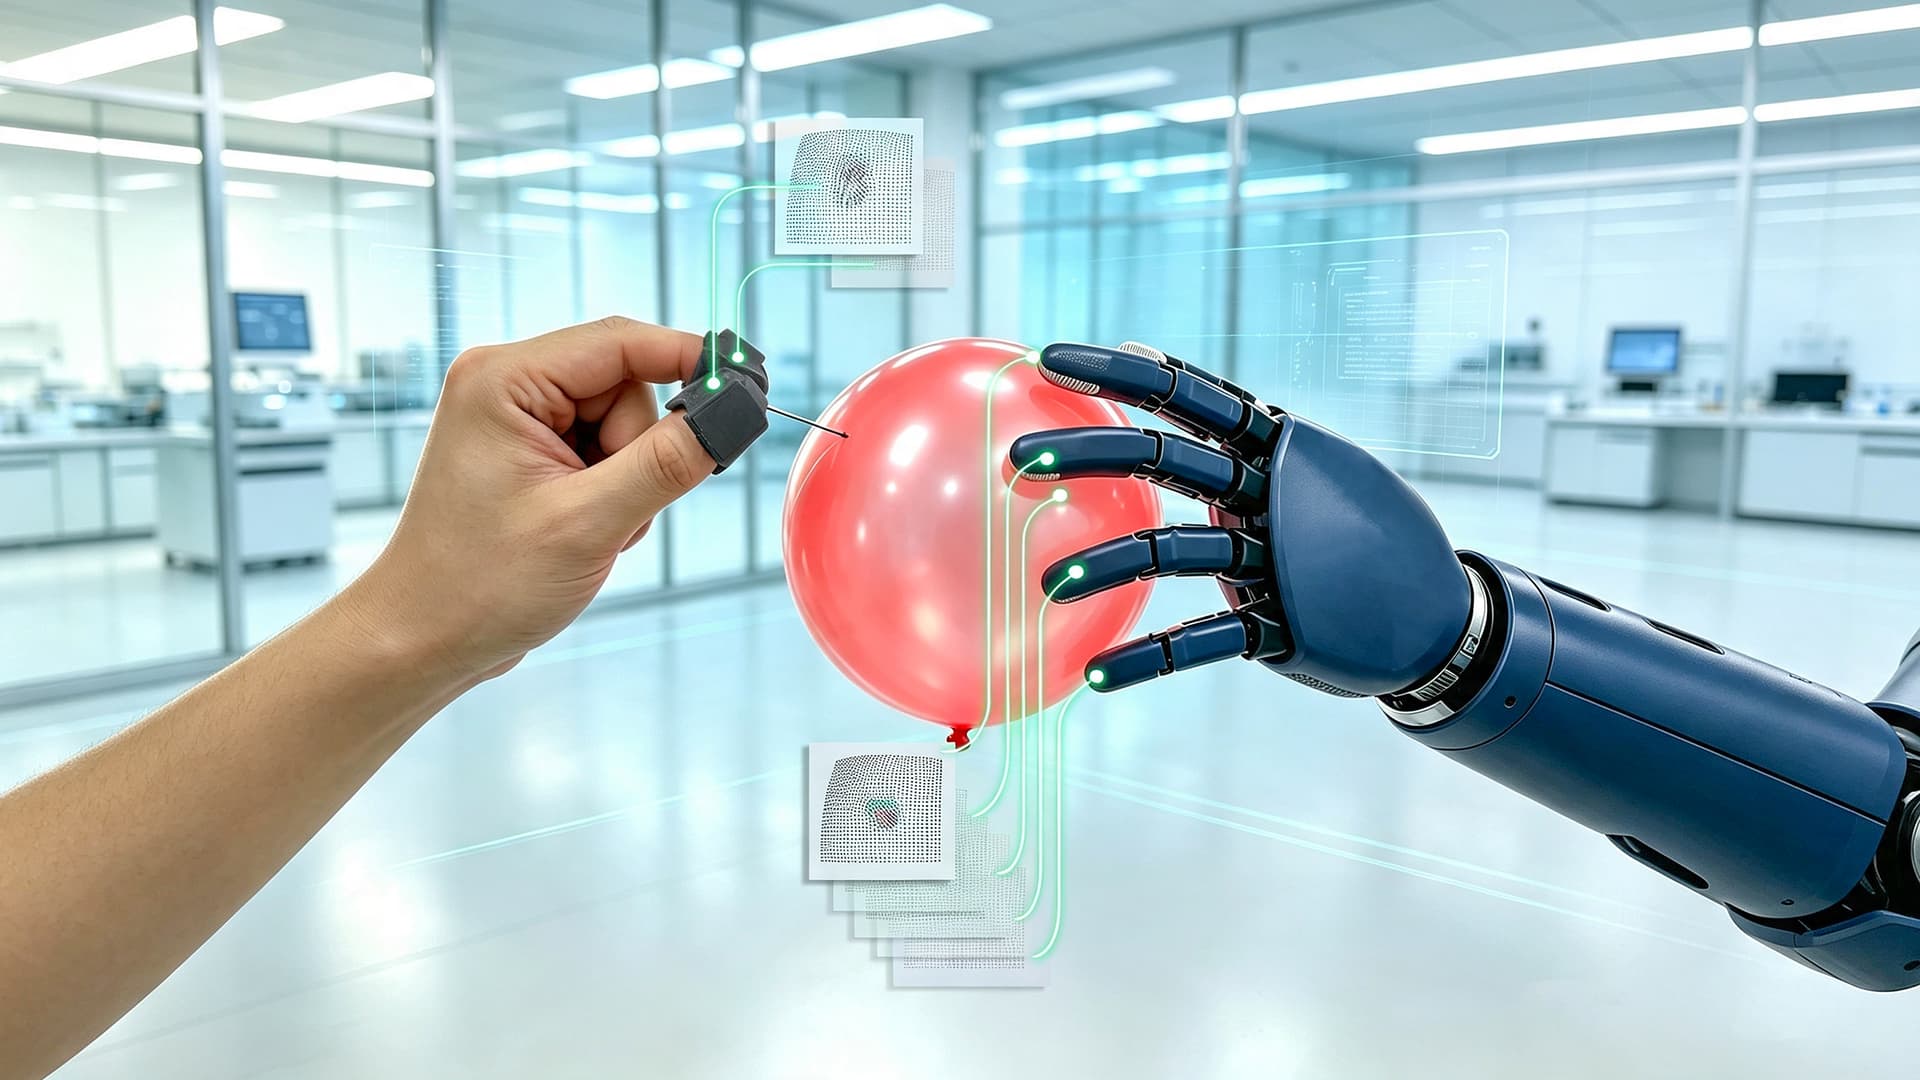
以触觉为入口,构建器件、数据与模型闭环,为不同机器人本体提供通用精细操作能力
从接触、受力到形变与滑移,补齐机器人理解真实世界的关键感知维度
精准识别微小接触事件,响应延迟低至毫秒级
解析三维力矢量分布,精确量化交互力度
高密度追踪柔性表面形变,理解物体柔顺度
实时检测相对滑动趋势,动态调整抓取策略
微米级分辨率扫描表面纹理,辨别材质特性
输出高质量多模态物理数据,赋能端到端学习
欢迎与我们沟通 Imprint X 视触觉传感器、Imprint Glove 数据采集及机器人精细操作相关合作
请备注姓名、机构与合作方向